驅動電機控制策略開發與工程實現 從理論到量產的技術進階
引言
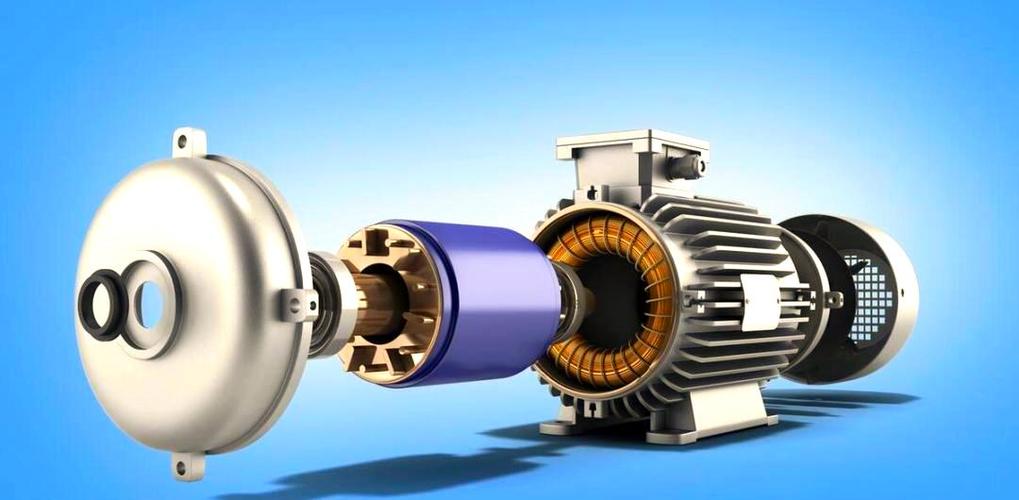
驅動電機作為新能源汽車的“心臟”,其控制系統的性能直接決定了整車的動力性、經濟性、舒適性與安全性。對于汽車研發工程師而言,掌握驅動電機控制策略的開發方法與工程實現路徑,是從系統層面理解電動化技術的關鍵。本文將圍繞電機及其控制系統研發,系統梳理控制策略的核心架構、開發流程、工程實現要點及未來趨勢,為技術進階提供一份實踐指南。
一、驅動電機控制策略的核心架構
當前主流驅動電機(永磁同步電機PMSM、感應電機IM)的控制策略以矢量控制(FOC)為基礎,輔以弱磁控制、效率優化、諧波抑制等模塊,形成完整的控制軟件架構。
- 電流環控制:采用PI調節器實現d-q軸電流解耦控制,帶寬通常設定在500~1000Hz,需考慮數字延時和PWM更新周期的影響。
- 速度環控制:外環采用PI或滑模變結構控制,輸出轉矩指令。為提升抗擾動能力,需引入負載轉矩觀測器或自抗擾控制(ADRC)。
- 弱磁控制:當電機轉速超過基速時,通過負向d軸電流削弱磁場,實現恒功率區擴展。策略上分為查表法、電壓閉環法和梯度下降法,工程中常結合前饋與反饋。
- 效率優化:基于損耗模型或搜索算法動態分配d-q軸電流,降低銅損與鐵損,提升CLTC工況效率
- 諧波抑制與NVH優化:通過電流諧波注入或隨機PWM技術抑制特定階次諧波,改善噪聲、振動與聲振粗糙度(NVH)性能。
二、控制策略開發流程(V模型)
電機控制系統研發遵循典型的V模型開發流程,確保從需求到驗證的閉環。
- 需求分析:明確整車對電機的轉矩響應、最高轉速、效率Map、故障安全等級(如ISO 26262 ASIL C/D)等要求。
- 離線仿真:基于MATLAB/Simulink搭建電機本體、逆變器、控制算法模型,進行控制參數整定和工況驗證(如NEDC/WLTC)。
- 快速控制原型(RCP):將控制算法自動生成代碼,下載至dSPACE或Speedgoat等實時平臺,與真實電機臺架聯調,驗證算法實時性。
- 目標代碼生成:通過Embedded Coder將算法轉化為產品級C代碼,集成到底層軟件(AUTOSAR或非AUTOSAR架構)。
- 硬件在環(HIL)測試:利用dSPACE HIL系統模擬電機與整車環境,覆蓋故障注入、極限工況,完成功能安全測試。
- 臺架標定與整車驗證:在電機臺架上進行Map標定(電流-轉矩-效率),再移植到整車進行駕駛性、可靠性與耐久驗證。
engineering實現關鍵點
- 處理器選型與資源分配:主流方案采用多核MCU(如Infineon AURIX TC3xx),將FOC、通信、安全監控分配至不同核,確保實時性。
- PWM策略:空間矢量脈寬調制(SVPWM)是標準方案,需關注死區補償、最小脈寬限制及過調制處理。
- 電流采樣與重構:采用三電阻或單電阻采樣,需在PWM周期內合理安排采樣時刻,并設計重構算法以消除盲區。
- 位置/速度估算:無位置傳感器控制(如滑模觀測器、高頻注入)可降本增效,但需解決低速估算精度與啟動問題。
- 功能安全設計:滿足ISO 26262要求,實現轉矩安全監控(如三層監控架構:功能層、監控層、關斷層),防止非預期轉矩輸出。
- 標定與數據管理:建立完善的A2L文件與標定流程,支持在線標定與數據刷寫,滿足OTA升級需求。
四、典型工程挑戰與解決方案
- 挑戰1:低速大轉矩時的電流諧波與轉矩脈動
方案:采用死區補償與諧波電流注入,結合高分辨率位置傳感器或高頻注入法。
- 挑戰2:高速弱磁區的電壓利用率與穩定性
方案:采用過調制與電壓閉環弱磁,并設計抗飽和PI調節器。
- 挑戰3:EMC與NVH問題
方案:優化PWM頻率與隨機載波,增加共模濾波器,并結合拓撲優化抑制徑向力波。
- 挑戰4:功能安全與成本平衡
方案:采用ASIL分解(如QM+ASIL D),并通過軟硬件協同設計降低系統成本。
五、未來技術趨勢
- 碳化硅(SiC)器件應用:提升開關頻率與效率,推動控制器小型化,但對控制策略的魯棒性提出更高要求。
- AI與數據驅動控制:利用神經網絡進行參數自整定與故障預測,實現自適應控制。
- 域控制器融合:電機控制與整車控制器(VCU)、電池管理系統(BMS)深度融合,實現跨域協同優化。
- 云邊協同標定:通過云端大數據分析優化標定參數,實現個性化駕駛體驗與效率提升。
##
驅動電機控制策略的開發與工程實現,是橫跨控制理論、電力電子、嵌入式軟件與功能安全的綜合性技術領域。汽車研發工程師需在V模型框架下,平衡性能、成本、安全與開發周期,通過仿真、臺架、HIL與整車驗證的迭代,將算法轉化為可靠量產方案。隨著SiC、AI與域控技術的演進,電機控制正邁向更高效、更智能的新階段,掌握其底層邏輯與工程方法,將是電動化核心技術競爭力的重要基石。
如若轉載,請注明出處:http://m.ifml.com.cn/product/63.html
更新時間:2026-10-15 09:03:53